

Lors de la conférence GTC, NVIDIA a présenté une série de technologies de pointe pour accélérer le développement des robots humanoïdes. Parmi celles-ci, se distingue NVIDIA Isaac GR00T N1, le premier modèle de base open-source entièrement personnalisable, conçu pour doter les robots de capacités de raisonnement avancées et de compétences généralisées.
Avec le modèle, NVIDIA a annoncé des cadres de simulation et des outils innovants, y compris le Blueprint d’Isaac GR00T pour la génération de données synthétiques et Newton, un moteur physique open-source développé en collaboration avec Google DeepMind et Disney Research.
Sommaire
Isaac GR00T N1 : l’avenir de l’intelligence robotique
Avec Isaac GR00T N1, NVIDIA fait un pas important pour la robotique, grâce à une architecture à double système inspirée des principes de la cognition humaine :
- Système 1 : un modèle rapide et intuitif, qui agit comme un réflexe automatique pour exécuter des actions immédiates.
- Système 2 : un modèle plus lent et méthodique, capable d’analyser le contexte et de planifier des stratégies plus complexes.
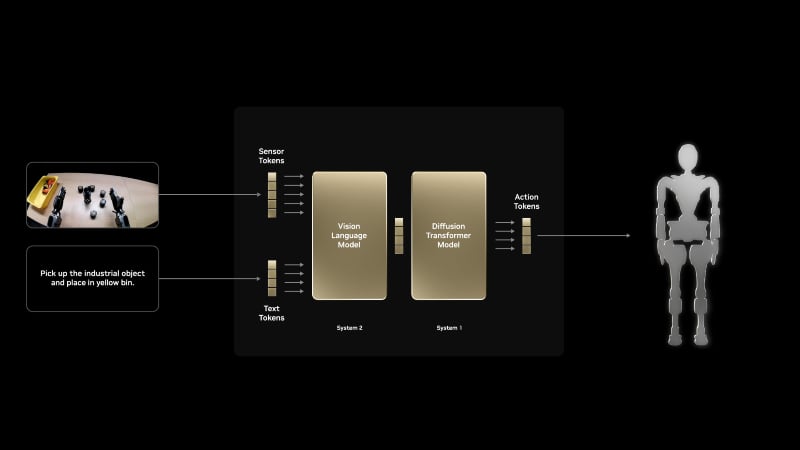
Le modèle intègre un Vision Language Model (VLM) qui interprète l’environnement et les instructions reçues, les traduisant en mouvements précis et fluides. Grâce à un vaste ensemble de données de démonstrations humaines et de données synthétiques générées par la plateforme NVIDIA Omniverse, GR00T N1 est capable de s’adapter à une large gamme de tâches robotiques avancées, telles que :
- Saisir des objets avec une ou deux mains.
- Déplacer et transférer des objets entre différents membres.
- Effectuer des opérations multi-étapes avec une haute précision.
Ces capacités le rendent particulièrement adapté pour applications industrielles et domestiques, comme manipulation de matériaux, packaging et inspection.
Dans la vidéo officielle ci-dessous, NVIDIA présente les fonctionnalités principales du nouveau Isaac GROOT N1 :
Applications pratiques et premiers tests sur le terrain
Les potentialités du modèle ont déjà été démontrées par 1X Technologies, qui a utilisé GR00T N1 pour entraîner son robot humanoïde NEO Gamma à effectuer des tâches de réorganisation autonome. Selon Bernt Børnich, PDG de 1X, le modèle permet de développer des robots plus adaptables et capables d’apprendre rapidement avec des quantités minimales de données supplémentaires.
En plus de 1X, d’autres entreprises leaders dans le secteur de la robotique, y compris Agility Robotics, Boston Dynamics, Mentee Robotics et NEURA Robotics, ont obtenu un accès anticipé à GR00T N1 pour explorer de nouvelles applications.
Newton : le moteur physique pour la prochaine génération de robots
Pour améliorer encore la capacité des robots à interagir avec le monde physique, NVIDIA a annoncé Newton, un moteur physique open-source développé en collaboration avec Google DeepMind et Disney Research. Basé sur la plateforme NVIDIA Warp, Newton sera optimisé pour l’apprentissage robotique et compatible avec MuJoCo de Google DeepMind et NVIDIA Isaac Lab.
Disney Research utilisera Newton pour perfectionner sa plateforme de robotique pour le divertissement, déjà démontrée lors du keynote GTC avec les droides inspirés de Star Wars BDX. Selon Kyle Laughlin, Senior Vice President de Walt Disney Imagineering Research & Development, cette collaboration contribuera à créer des robots plus expressifs et engageants pour le public.
L’importance des données synthétiques pour l’entraînement robotique
Un des principaux obstacles dans le développement de la robotique humanoïde est la nécessité de grandes quantités de données pour l’entraînement. Pour relever ce défi, NVIDIA a lancé le Blueprint d’Isaac GR00T pour la génération de données synthétiques. Cet outil, basé sur Omniverse et Cosmos Transfer, permet de produire d’énormes volumes de données de mouvement à partir d’un nombre limité de démonstrations humaines.
Grâce à cette technologie, NVIDIA a généré 780 000 trajectoires synthétiques, équivalentes à 6 500 heures de données humaines, en seulement 11 heures. En utilisant une combinaison de données synthétiques et réelles, les performances de GR00T N1 se sont améliorées de 40%, par rapport à l’entraînement basé exclusivement sur des données réelles.
NVIDIA GR00T N1 et Newton : disponibilité et accès aux outils
Pour soutenir davantage les développeurs, NVIDIA a mis à disposition :
- Les données d’entraînement et les scénarios d’évaluation de GR00T N1 sur Hugging Face et GitHub.
- Le Blueprint di Isaac GR00T comme démo interactive sur build.nvidia.com et téléchargeable depuis GitHub.
Enfin, le nouveau superordinateur personnel NVIDIA DGX Spark, également présenté au GTC, offrira une infrastructure avancée pour étendre les capacités de GR00T N1 sans la nécessité de programmation complexe.
Conclusions : l’avenir de la robotique humanoïde
Avec ces outils, NVIDIA vise à rendre les robots humanoïdes de plus en plus autonomes, efficaces et adaptables, ouvrant de nouvelles frontières dans l’intégration de l’intelligence artificielle dans la vie quotidienne et dans le monde industriel.
La combinaison de Isaac GR00T N1, Newton et la génération de données synthétiques représente un énorme pas en avant pour la robotique, nous rapprochant d’une nouvelle ère où les robots humanoïdes feront partie intégrante de notre société, aux côtés des êtres humains dans des tâches complexes et répétitives.



